
Guia de seleção de sensor de pressão UAV para altitude, velocidade no ar e controle de vôo do drone
Data:2026-09-24
A 5.000 pés, um erro barométrico de 10 hPa se traduz em aproximadamente 84 metros de erro de altitude. Para um UAV de asa fixa voando em missões de acompanhamento de terreno, essa margem é a diferença entre uma passagem limpa e uma colisão controlada. Os sensores de pressão do UAV são os instrumentos que informam ao controlador de voo onde a aeronave está na atmosfera, e a seleção do sensor correto deve ser baseada em especificações mensuráveis, e não no marketing de planilhas de dados.
O que os sensores de pressão UAV realmente medem
Os sensores de pressão UAV fornecem três medições principais: altitude barométrica, velocidade no ar e velocidade vertical. Cada medição requer uma configuração de sensor diferente, e a separação dessas funções no início do processo de projeto economiza meses de trabalho de integração.
A altitude barométrica vem de um sensor de pressão absoluta. O controlador de vôo converte a pressão estática da porta em altitude usando um modelo de atmosfera padrão. Um sensor absoluto com escala completa de 110 kPa cobre o nível do mar até cerca de 10.000 metros, o que é suficiente para a maioria das operações comerciais de UAV.
A velocidade do ar usa um sensor de pressão diferencial. Um tubo pitot gera baixa pressão a partir do movimento para frente e o sensor lê a lacuna de pressão entre a porta estática e o tubo pitot. A pressão delta resultante é proporcional ao quadrado da velocidade no ar. Para drones com velocidades de cruzeiro abaixo de 10 m/s, um sensor de micropressão com escala completa abaixo de 1 kPa é essencial porque a pressão delta nessas velocidades é de apenas algumas centenas de pascais.
A velocidade vertical é normalmente derivada da diferenciação do sinal de altitude. Alguns controladores de vôo combinam o sensor de pressão com uma unidade de medição inercial para suprimir o ruído, mas o sensor de pressão continua sendo a principal fonte de dados.
A detecção do efeito solo é outro caso de uso. À medida que o UAV se aproxima da superfície de pouso, o perfil de pressão abaixo da lavagem do rotor muda. Um sensor diferencial com faixa de 0 a 0,5 kPa e um tempo de resposta rápido fornece os dados necessários para um algoritmo de toque suave.
| Função | Tipo de sensor | Faixa típica | Formato de saída | Especificação crítica |
| Altitude barométrica | Absoluto | 30 a 110 kPa | Digitais I2C | Baixa deriva de longo prazo |
| Velocidade no ar | Diferencial | 0 a 1 kPa | Analógico ou digital | Sensibilidade de faixa baixa |
| Velocidade vertical | Absoluto | 30 a 110 kPa | Digital | Baixa densidade de ruído |
| Detecção de efeito solo | Diferencial | 0 a 0,5 kPa | Analógico | Tempo de resposta rápido |
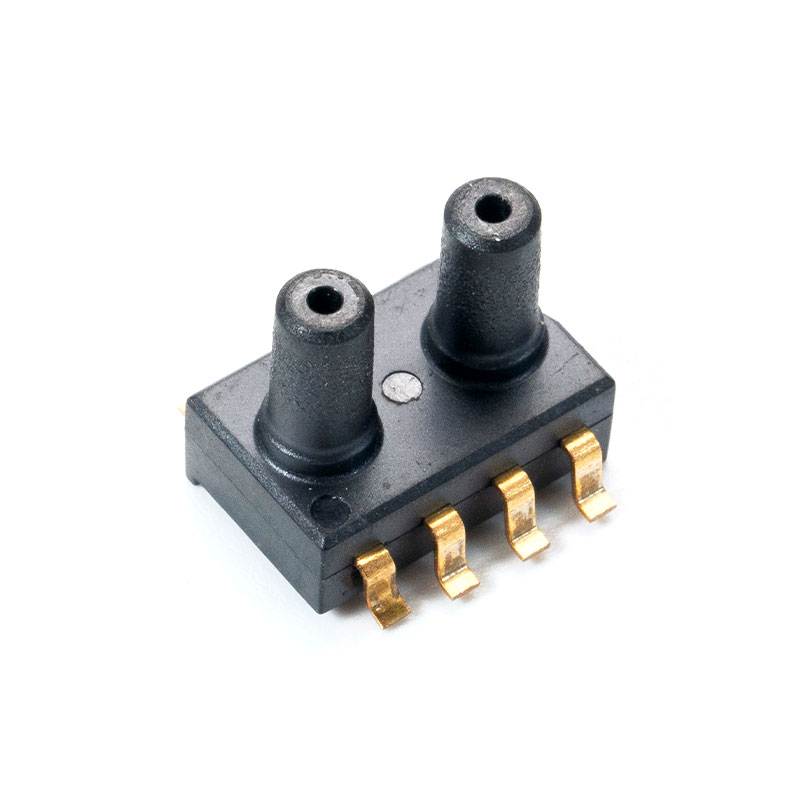
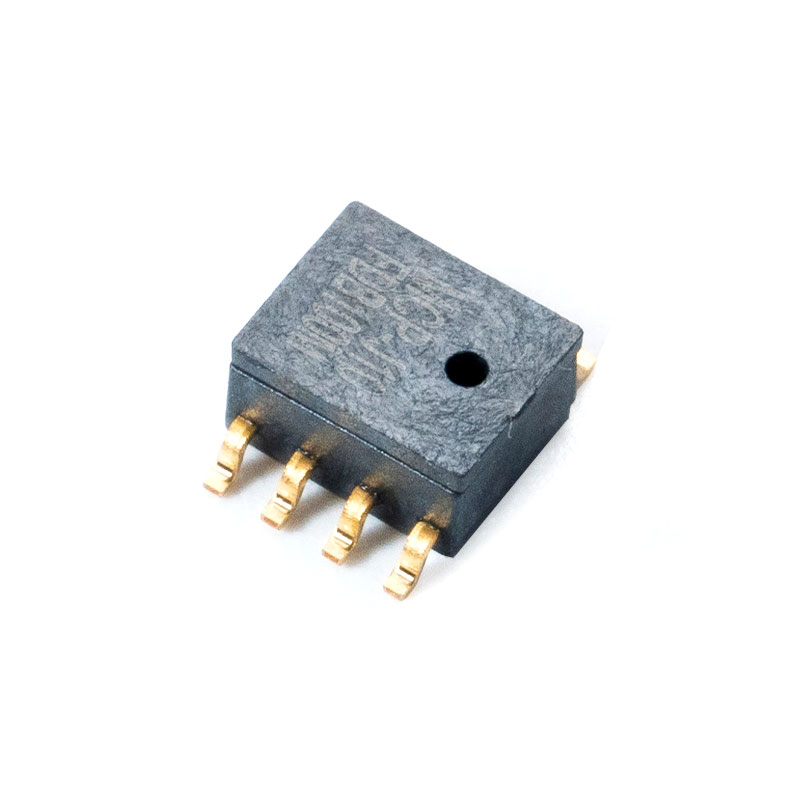
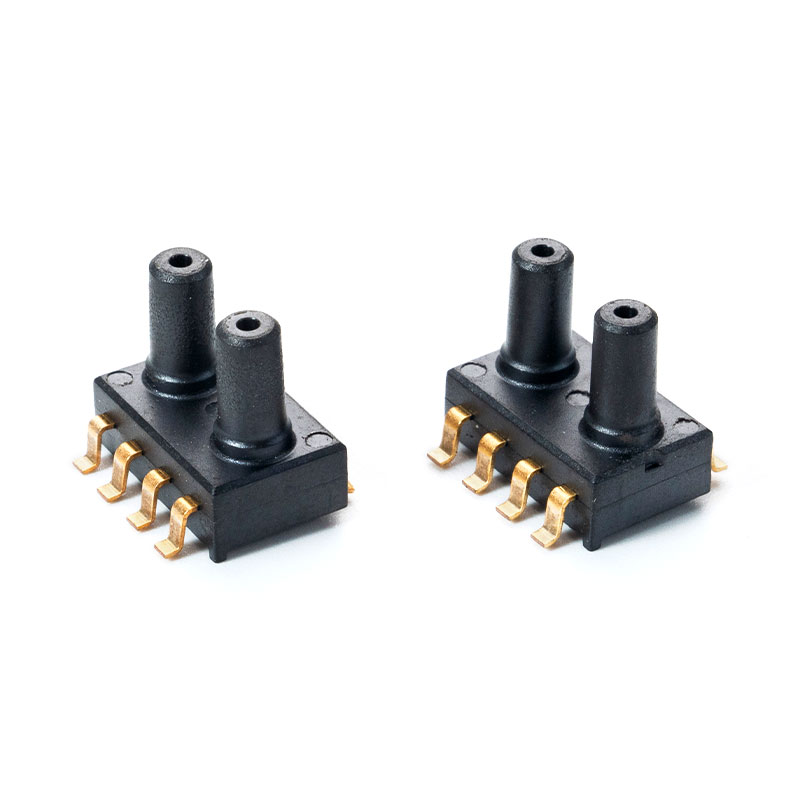 Sensor de pressão MCP-H21 para drones Descrições A série MCP-H21 é um pacote de tamanho pequeno (SOP) com portas duplas, que integra amplificação de sinal, não linearidade e compensação de temperatura para... Ver Produto →
Cinco especificações de sensores de micropressão importantes para o design de drones
Cinco especificações determinam se um sensor de pressão realmente funciona para um drone: faixa de medição, precisão, formato de saída, embalagem e estabilidade térmica. Bloqueie esses cinco valores antes de iniciar o layout da PCB.
- Faixa de medição - Para altitude, a faixa absoluta deve abranger 30 a 110 kPa. Para velocidade no ar, o alcance diferencial deve ser dimensionado de modo que o envelope de voo esperado utilize 50 a 70 por cento da escala completa.
- Precisão - Uma especificação de saída de escala total de 0,2% é suficiente para manter a altitude, mas o erro de deslocamento é mais importante do que a linearidade. Um deslocamento FSS de 0,1% na referência base produz vários metros de erro aparente de altitude.
- Formato de saída - Digital I2C simplifica a fiação e remove o algoritmo de compensação do controlador de vôo. A saída analógica continua útil para placas de piloto automático personalizadas com um ADC de alta resolução e um front-end analógico limpo.
- Pacote - A embalagem de montagem em superfície (SOP) é obrigatória para controladores de voo de produção. Os pacotes DIP ou SIP funcionam para testes de bancada, mas raramente são usados na montagem de drones em volume.
- Estabilidade térmica - A compensação térmica de fábrica em vários pontos de temperatura é o que mantém a precisão estável em todo o envelope operacional.
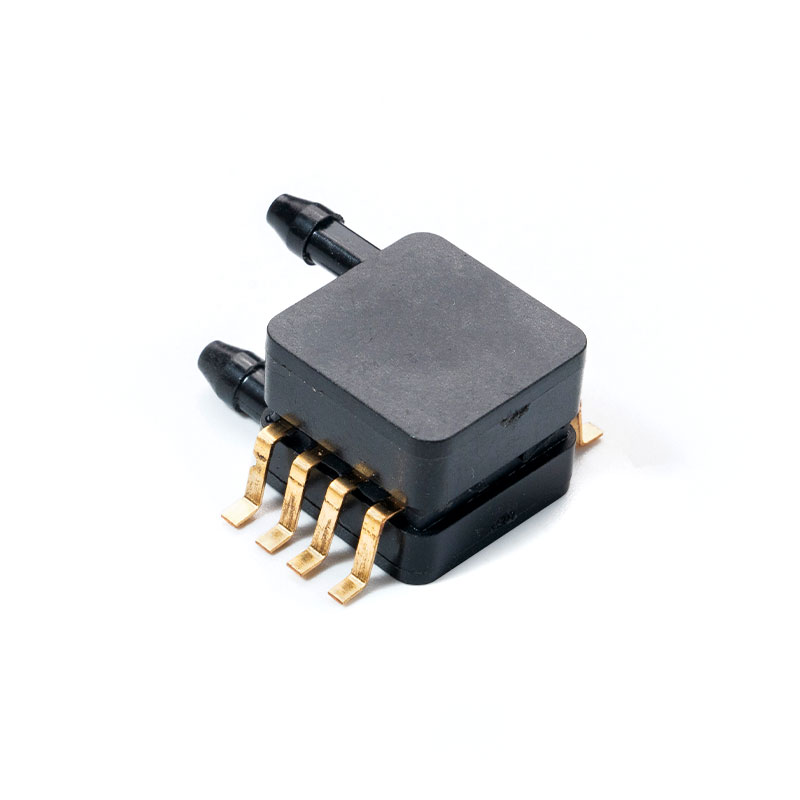
O precisão do sensor de pressão diferencial oferecido pela família MemsTech MCPh20 e MCPh21 é um ajuste direto para medição de velocidade no ar e efeito solo em plataformas multirotor e de asa fixa.
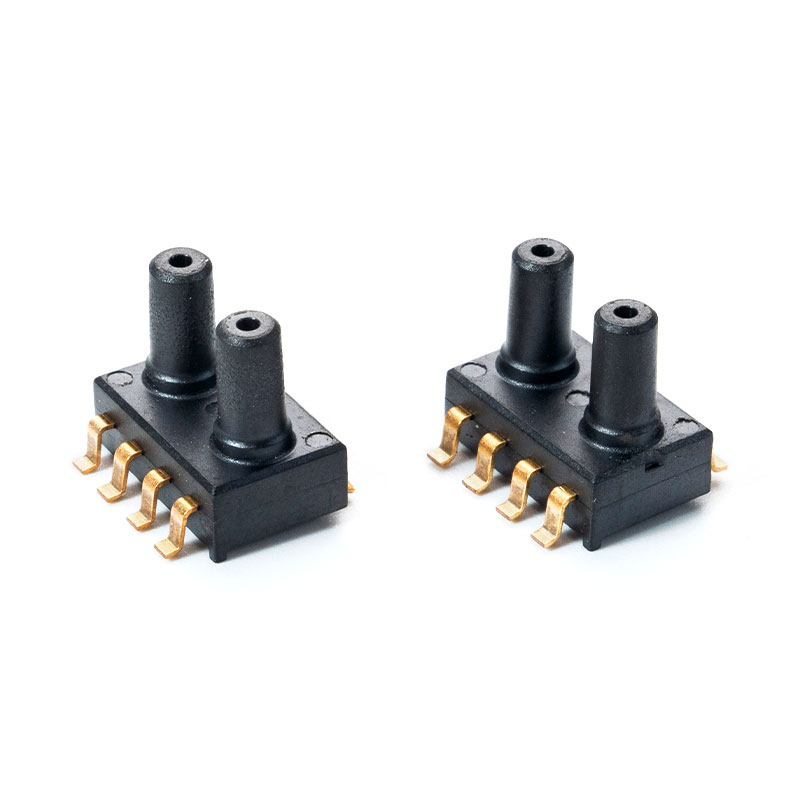 Microsensor de pressão DPT-R8 Introdução O assunto deste documento são as características de funcionalidade do transmissor de pressão diferencial baseado nos sensores de pressão da série Honeywell ABP... Ver Produto →
Saída digital versus analógica: escolhendo a interface para seu controlador de vôo
A saída digital I2C agora é o padrão para sensores de pressão UAV porque transfere a carga de trabalho de calibração para fora do controlador de vôo. A saída analógica ainda é importante para projetos de piloto automático personalizados que exigem dados brutos do sensor.
Os sensores digitais I2C fornecem dados calibrados de pressão e temperatura diretamente, o que reduz a carga do processador e elimina a necessidade de um front-end analógico de precisão. O controlador de vôo lê os valores compensados sem realizar a calibração matemática. Este é o caminho mais simples para obter dados confiáveis de altitude e velocidade no ar em uma pilha compacta de voo de UAV.
Os sensores analógicos emitem uma tensão linearmente proporcional à pressão. Se o piloto automático já tiver um ADC de 16 bits com tensão de referência estável, um sensor analógico pode fornecer latência menor. No entanto, o ruído de comutação do ESC proveniente de acionamentos de motor de alta corrente pode corromper as leituras de pressão analógica, especialmente em configurações multirotor com quatro ou mais ESCs. A latência é outro diferencial. Os sensores digitais I2C normalmente reportam 1 kHz, o que é rápido o suficiente para a maioria dos controladores de vôo. Os sensores analógicos têm latência de protocolo essencialmente zero porque o valor aparece imediatamente no pino de saída.
- Digital I2C - Barramento de dois fios, compensação de temperatura integrada, menor sensibilidade EMI, fiação mais simples em pilhas compactas.
- Tensão analógica - Pino de saída único, requer ADC externo, controle total sobre a curva de calibração, menor custo de componentes para projetos simples.
Desvio de temperatura: a causa oculta do erro de altitude
A variação da temperatura, e não a matriz do sensor em si, é a principal causa do erro de altitude barométrica em sistemas UAV. A temperatura do ar cai aproximadamente 6,5 graus Celsius a cada 1.000 metros de subida, e o deslocamento do ponto zero do sensor muda conforme a temperatura do pacote muda.
Sem compensação, uma oscilação de 10 graus Celsius pode alterar o deslocamento o suficiente para produzir dezenas de metros de erro aparente de altitude. A calibração de fábrica resolve isso realizando a compensação do ponto zero e da escala completa em pontos de temperatura fria e quente e, em seguida, verificando a estabilidade durante um longo período de imersão.
A MemsTech aplica esse processo a todos os produtos antes do envio, e é por isso que a especificação FSS de 0,2% é válida em condições reais de voo, e não apenas no papel.
Fatores de embalagem, integração e cadeia de suprimentos para UAVs de produção
A embalagem para montagem em superfície é o fator decisivo para a fabricação em grande escala de drones. O pacote SOP oferece suporte à coleta e colocação automática, reduz a área da placa e elimina a etapa de soldagem através do furo da placa, que retarda a montagem DIP.
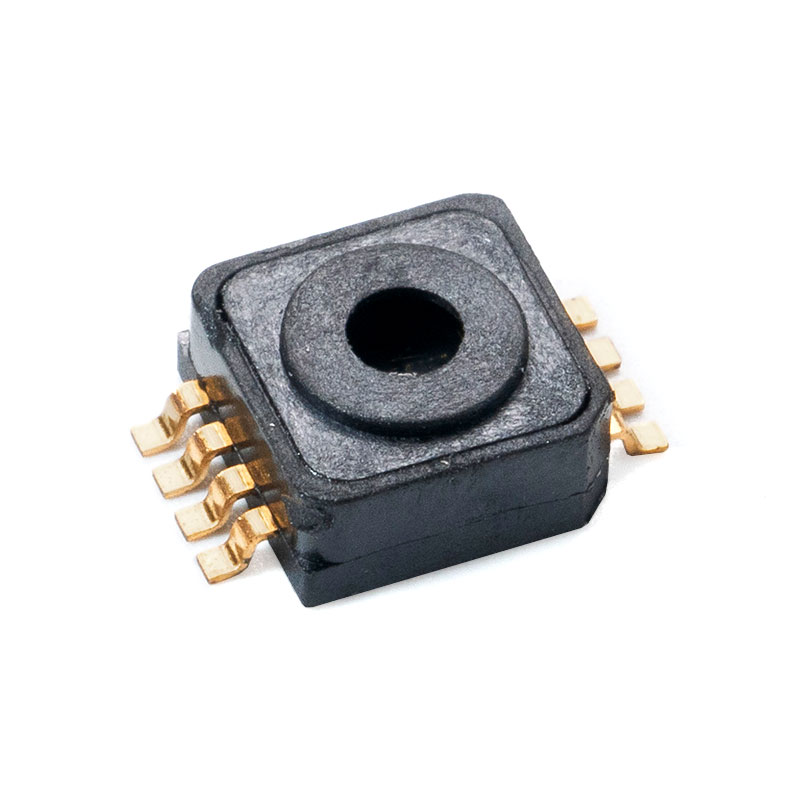
Para volumes de produção acima de 10.000 unidades, a escolha da embalagem afeta diretamente o rendimento e o custo da montagem. Os pacotes DIP e SIP continuam úteis para prototipagem de bancada, mas acrescentam tempo de ciclo e trabalho manual à linha de produção. Um sensor projetado para montagem em superfície, como a série MCPV5xxx, integra-se perfeitamente aos modernos perfis de solda por refluxo.
Ao adquirir sensores para produção, as capacidades internas do fornecedor são tão importantes quanto a folha de dados. A MemsTech realiza testes de empacotamento, ligação de fios, soldagem, compensação de temperatura, calibração e deriva internamente em uma instalação padronizada de 2.000 metros quadrados. Isso significa que a consistência lote a lote não depende de um subcontratado externo.
O practical implication is simple: a manufacturing-focused supplier produces more consistent UAV sensors than a trading company that sources from multiple foundries. For a detailed technical breakdown, refer to this guia completo para tecnologia de sensor de pressão MEMS .
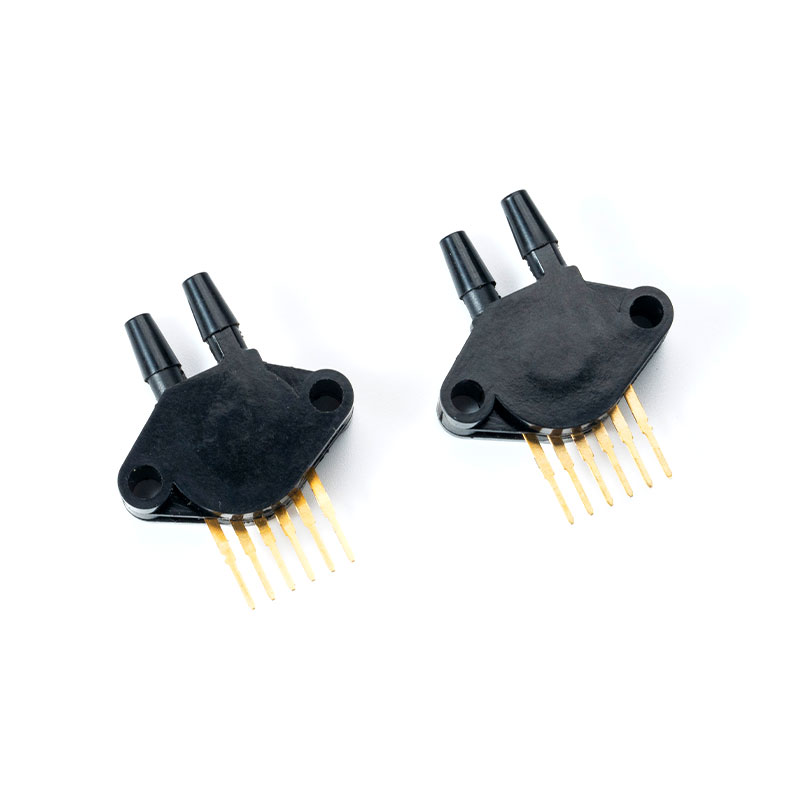 Sensor de pressão MCP5700DP para indústria O MCP5XXXDP series has an integrated silicon pressure sensor Signal conditioning, temperature compensation, and calibration Ver Produto →
Perguntas frequentes sobre sensores de pressão UAV
Qual faixa de sensor de pressão devo escolher para um altímetro UAV?
Escolha um sensor de pressão absoluta com uma faixa que cubra toda a janela de altitude operacional. Um sensor de 30 a 110 kPa cobre o nível do mar até aproximadamente 10.000 metros. Se o drone voar abaixo de 6.000 metros, uma faixa mais estreita de 30 a 90 kPa fornece melhor resolução.
Devo usar um sensor de pressão digital ou analógico para um drone?
Use um sensor I2C digital para a maioria dos controladores de voo porque os dados calibrados reduzem a carga do processador e simplificam a fiação. Escolha a saída analógica apenas se o piloto automático tiver um ADC de alta resolução e o orçamento de ruído permitir um front-end analógico próximo ao sensor.
Qual é a precisão do sensor de pressão MemsTech MCPh21?
O MCPh21 is rated at 0.2 percent full-scale output accuracy. It is a digital output sensor with I2C compatibility, suitable for barometric altitude and airspeed measurements in compact UAV systems.
O mesmo sensor de pressão pode medir altitude e velocidade no ar?
Um único sensor de pressão absoluta controla a altitude, mas a velocidade requer uma configuração de pressão diferencial. Alguns projetos de UAV usam dois sensores: um sensor absoluto para altitude e um sensor diferencial para medição de velocidade no tubo pitot.
Artigos recomendados
Mems Tech se especializou na área de sensores de pressão há mais de 14 anos.
-
 [email protected]
-
 +86-18068257393
-
 50-1125 Zhongbang City Garden, No.2008 Taihu East Avenue, distrito de Xinwu, cidade de Wuxi, província de Jiangsu, China
Direitos autorais © 2025 byTecnologia Co. de Wuxi Mems, Ltd. Rights Reserved.
Fabricantes de sensores de pressão MEMS personalizados
